


宇宙用人型ロボット開発の新たな一歩、猫のエントリーで学ぶ着地技術
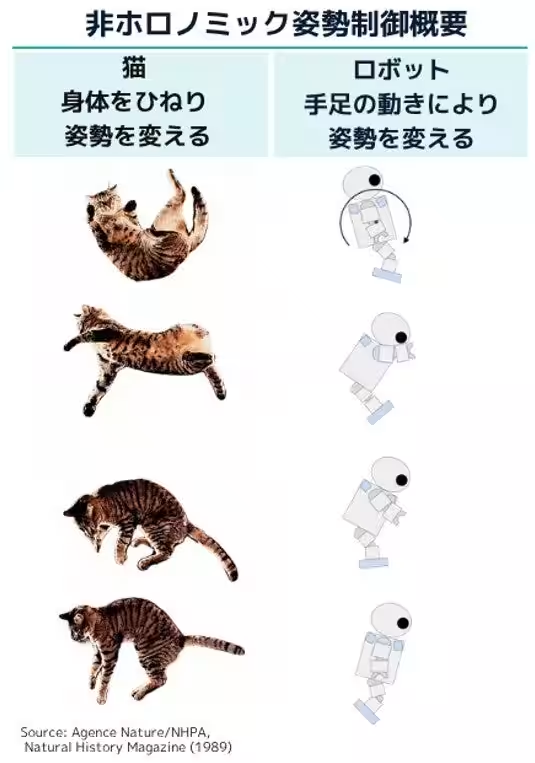
猫の着地からインスピレーションを受けたロボット技術
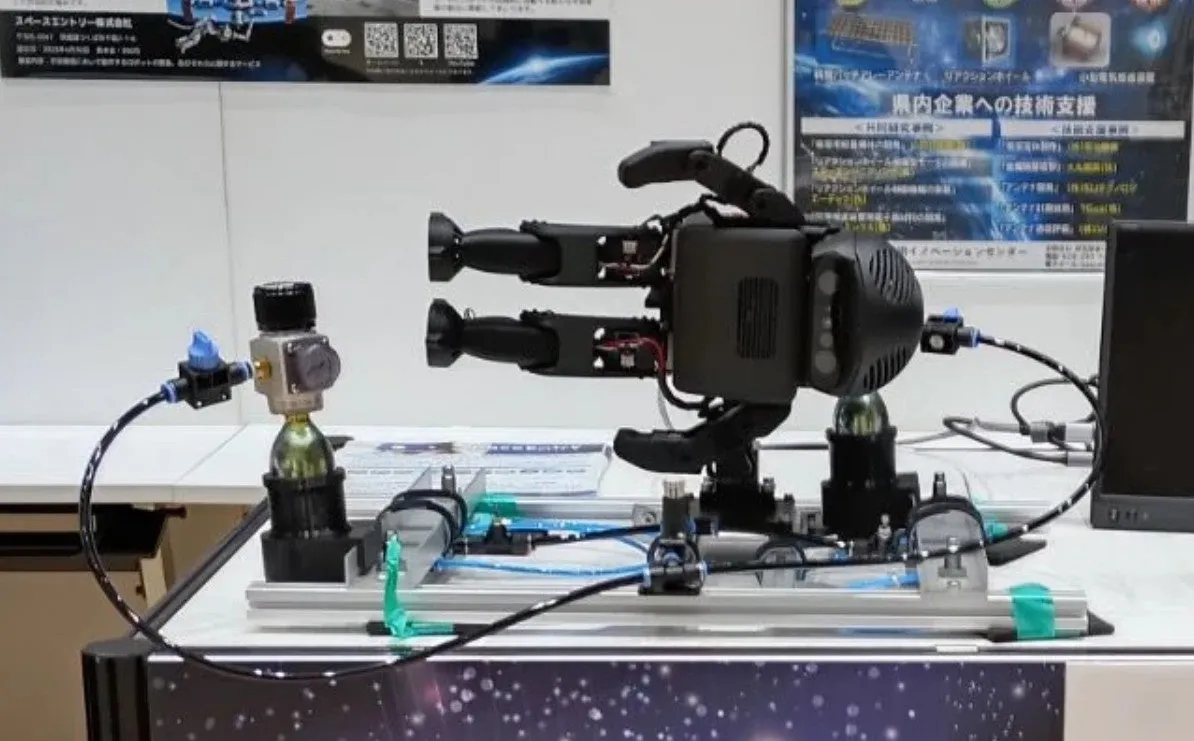
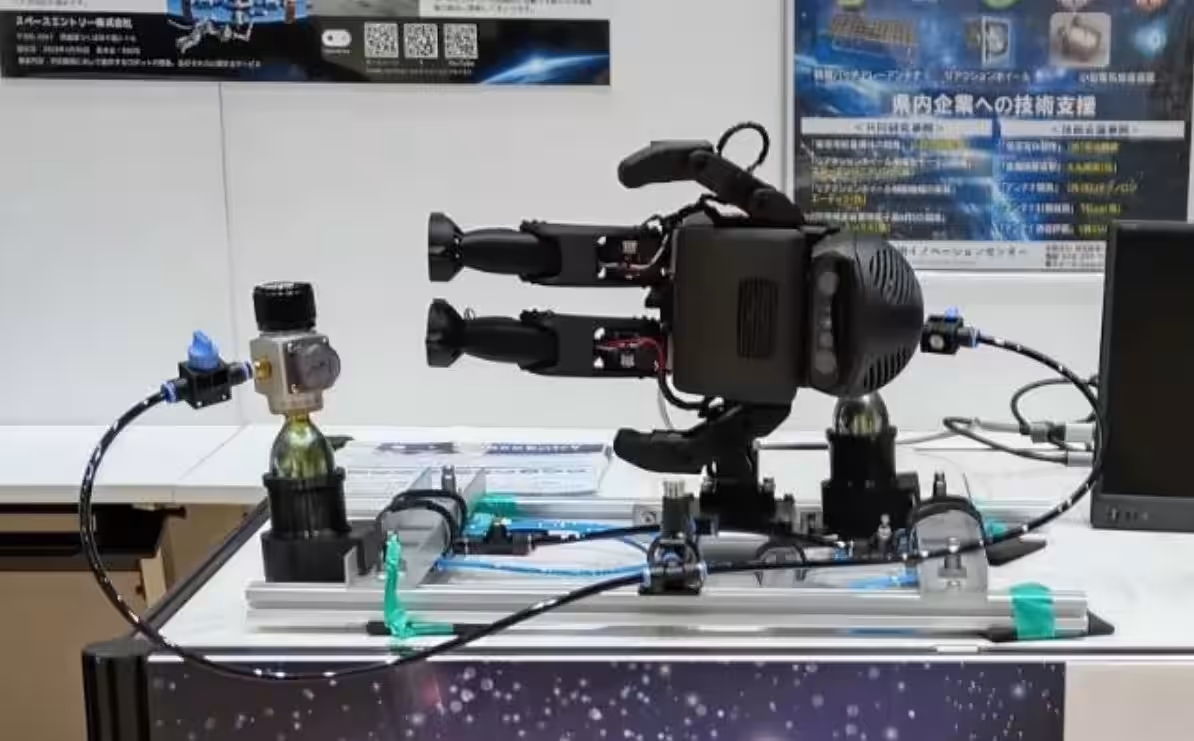
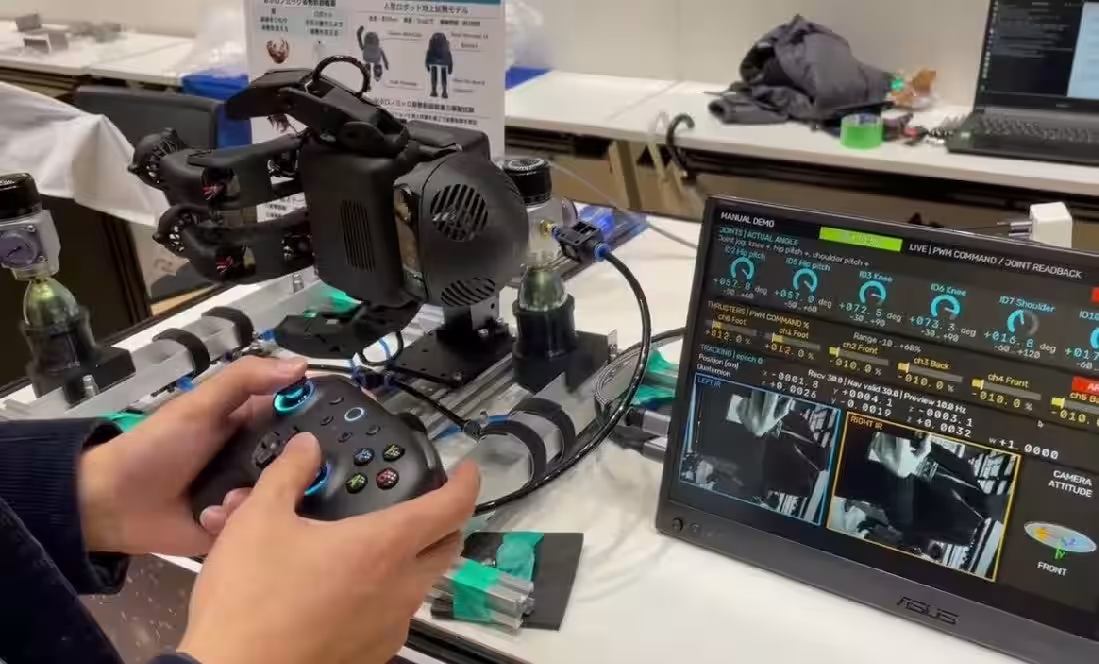
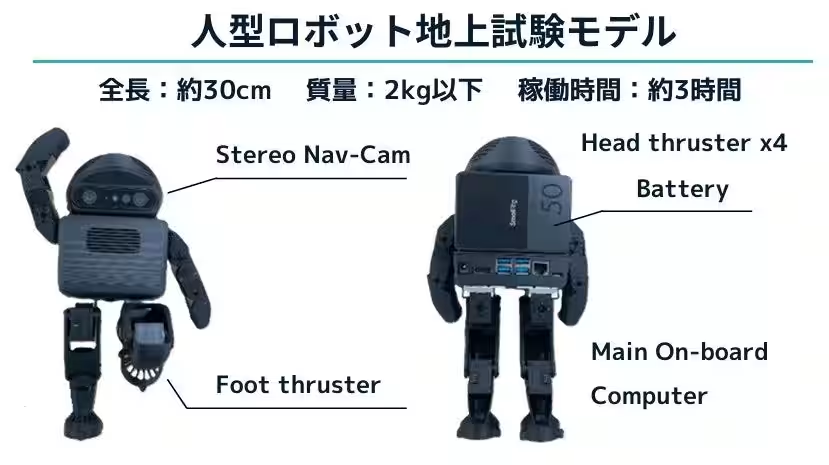
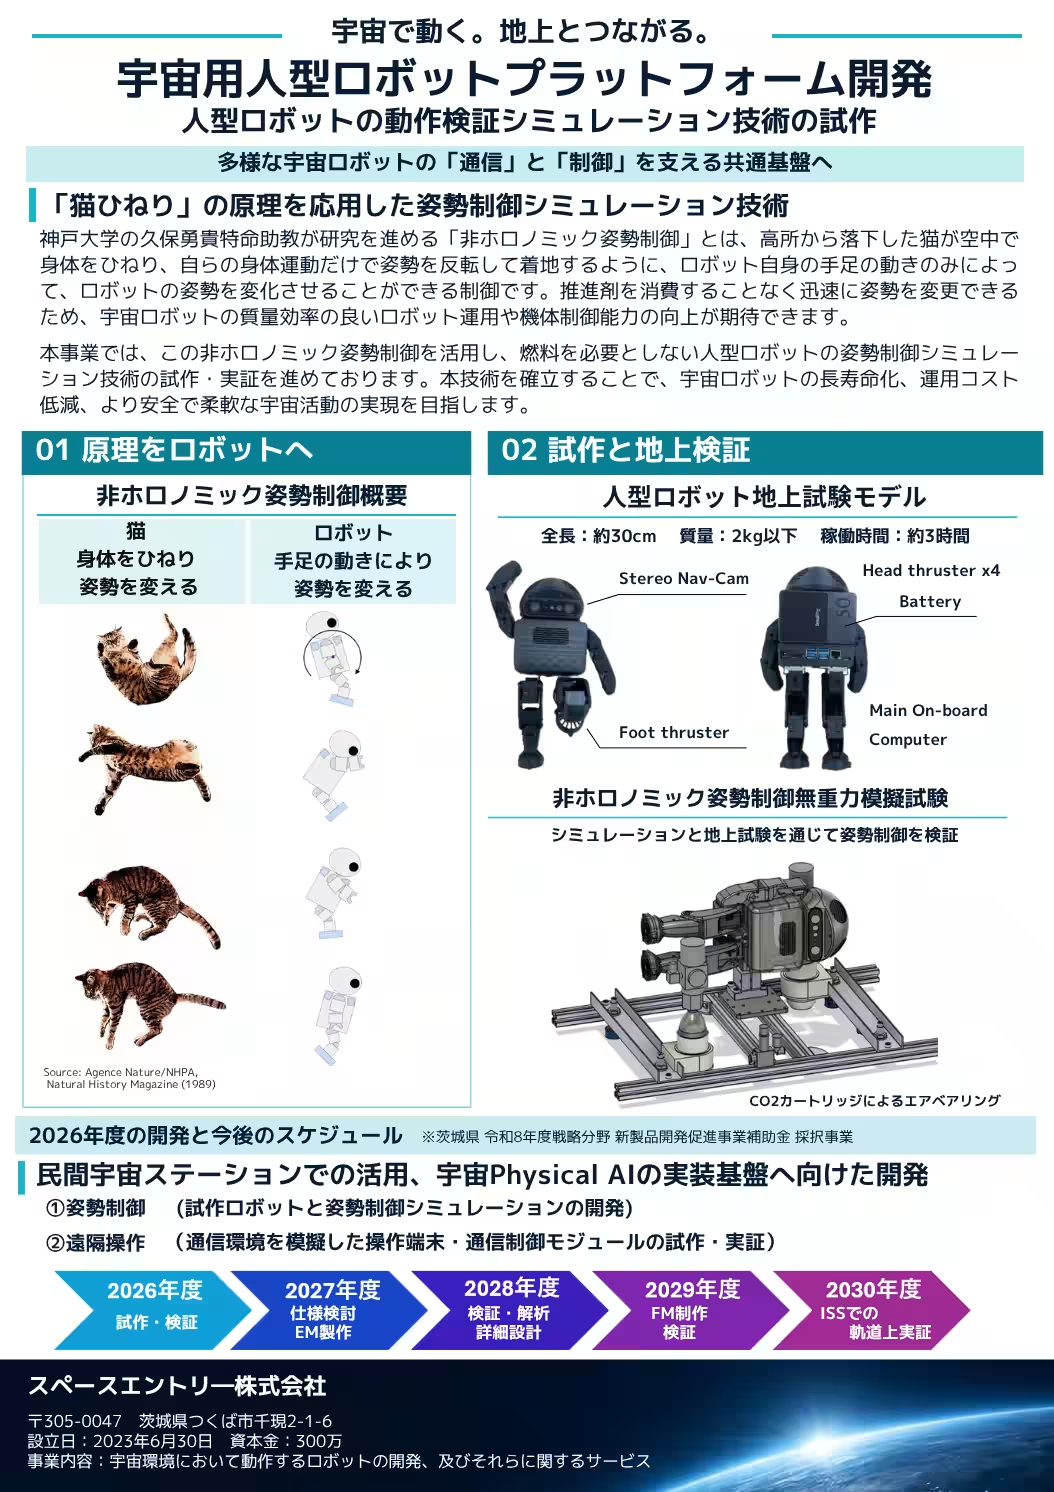
宇宙開発の進展とともに、人型ロボットの技術も急速に進化しています。特に注目されているのが、地上試験において猫の着地動作を模した技術です。この新たなアプローチは、ロボットが様々な環境での動作に対応できる能力を大いに向上させることが期待されています。
猫の着地メカニズム
猫は、常に高いバランス感覚と柔軟性を有しており、せいぜい高い位置から落下しても、しなやかに着地します。この現象は「猫の反射」とも呼ばれ、その生理的なメカニズムは物理学的にも興味深いものです。猫がしっかりと着地するための特性を調査することは、人型ロボットがより安全に、効果的に地形に適応できるヒントを与えてくれます。
宇宙用ロボットの必要性
宇宙ミッションでは、過酷な環境下での精密な動作が求められます。人型ロボットは、様々な作業を行うために設計されており、物体の持ち上げや操作、さらには不測の事態への対応など、多岐にわたる能力が必要です。この場合、着地技術の向上はロボットの安全性と作業効率を大いに改善することでしょう。
プロジェクトの詳細
このプロジェクトでは、著名な研究チームが猫の着地技術を模倣した新しいアルゴリズムを開発しました。具体的には、センサー技術を駆使して地面との接地面を正確に特定し、重心をコントロールして着地時の衝撃を軽減するシステムを構築しています。これにより、ロボットは無理な姿勢や不安定なバランスを保つことなく、確実に安全に着地ができるようになることが期待されています。
未来の展望
この技術が実用化されれば、人型ロボットは宇宙空間だけでなく、救助活動や危険な作業環境においても活用される可能性が広がります。さらに、猫のような柔軟性をロボットに持たせることで、より人間に近い動きや、創造的な仕事をこなすことができるでしょう。
今後も、猫の着地技術を取り入れた研究は進められ、私たちの未来を支える革新的なロボットの登場が期待されています。
会社情報
- 会社名
- スペースエントリー株式会社
- 住所
- 茨城県つくば市千現2丁目1-6
- 電話番号
トピックス(科学)
【記事の利用について】
タイトルと記事文章は、記事のあるページにリンクを張っていただければ、無料で利用できます。
※画像は、利用できませんのでご注意ください。
【リンクついて】
リンクフリーです。