


ヒューマノイドと四足歩行ロボットによる建築物調査技術の新たな展開
新たな建築物調査技術の開発
概要
株式会社ポケット・クエリーズは、国立研究開発法人建築研究所との共同研究により、ヒューマノイドロボットと四足歩行ロボットを用いた新しい被災建築物調査技術を開発しました。この技術は、2025年度の日本建築学会大会で初めて報告され、その後の進捗として2026年度の大会で更なる成果が発表されました。
研究の背景と目的
本プロジェクトは、危険な災害現場において迅速かつ効率的な調査が行える手法を開発することを目的としています。この研究は、過去の調査技術の成果を基に、新たにヒューマノイドロボットを導入し、その能力を四足歩行ロボットと連携させることで実現されました。これにより、より高度なデータ収集が可能となることを目指しています。
論文発表の詳細
発表概要
- - 大会名: 2026年度日本建築学会大会
- - 部門: 材料施工、ドローン・ロボット活用
- - 日時: 2026年9月9日 11:42〜12:30
- - 会場: 安田女子大学 9号館 9412室
- - 論文タイトル:
2. ヒューマノイドロボットと四足歩行ロボットを活用した被災建築物調査技術の開発
発表者
当日の発表は、ポケット・クエリーズの佐々木宣彦代表取締役社長が行い、共同研究者である建築研究所の宮内博之氏も登壇しました。発表内容は、模擬被災環境におけるロボットの機能や操作性、認識性能の基礎的検証結果を基にしたもので、今後の実用化に向けた重要なステップとなるものでした。
ロボットの役割分担
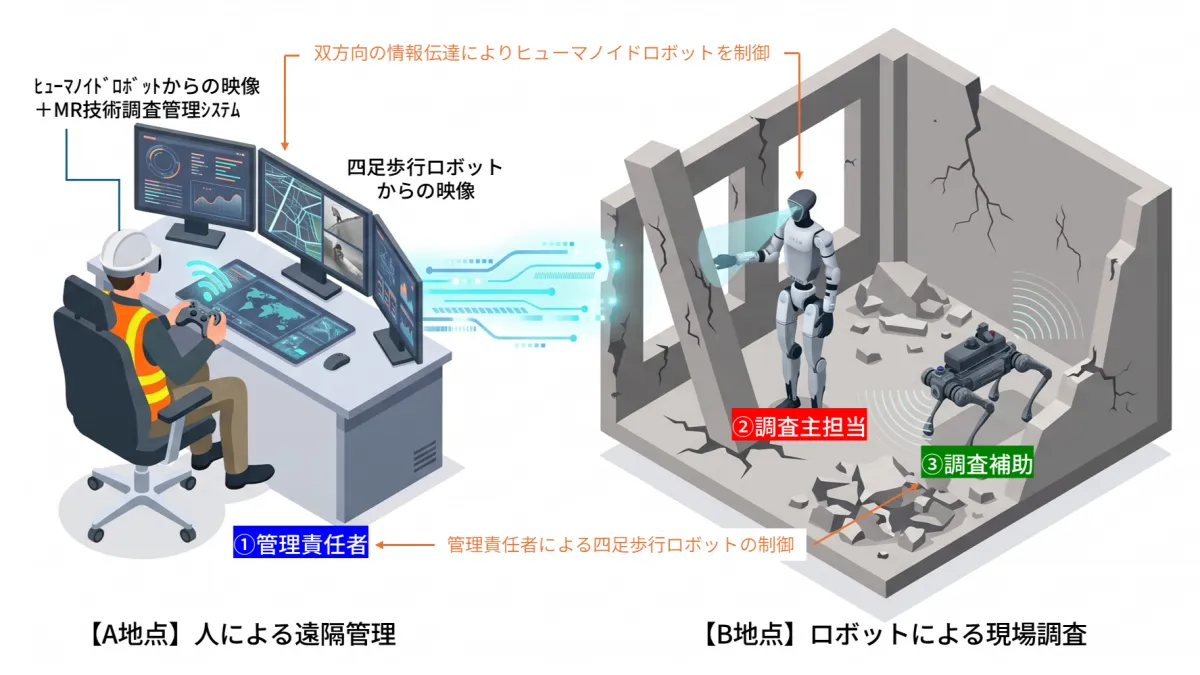
この新しい調査システムでは、遠隔管理者がロボット群を統括し、それぞれの特性に応じた役割分担を行います。具体的には、ヒューマノイドロボットが現場での主担当として調査を進め、四足歩行ロボットが建物内部や狭小スペースでの調査補助を担当します。このような協調体制により、幅広い調査が可能となります。
検証結果と知見
実証実験を通じて、対話および認識性能、操作・視覚性能、被災状況の把握に関する収集データが得られました。具体的には、騒音環境下での音声指示の誤認識例や、直感的操作における精度の向上が見つかりました。特に、ヒューマノイドと四足歩行ロボットが相互に補完し合う事例が確認され、実用性が高いと評価されました。
今後の展開
本発表で得られた知見をもとに、今後の研究では、より高精度な距離認識やフィジカルAIの高度化を目指し、災害現場での実装を加速させていく方針です。更なる技術の発展により、未来の災害時の対応力を向上させることが期待されています。
まとめ
ロボット技術の発展とその応用は、災害時における人命救助や被害状況把握に大きく寄与することが期待されています。ポケット・クエリーズは、この研究を通じて、未来の災害現場におけるロボット活用の可能性を探求し続けます。
会社情報
- 会社名
- 株式会社ポケット・クエリーズ
- 住所
- 東京都新宿区西新宿3-20-2東京オペラシティタワー52F
- 電話番号
- 03-5333-1533
トピックス(科学)
【記事の利用について】
タイトルと記事文章は、記事のあるページにリンクを張っていただければ、無料で利用できます。
※画像は、利用できませんのでご注意ください。
【リンクついて】
リンクフリーです。