


NTTの新技術が築くロボットの未来:フィジカルAIで行動予測を実現
NTTの画期的なフィジカルAI技術
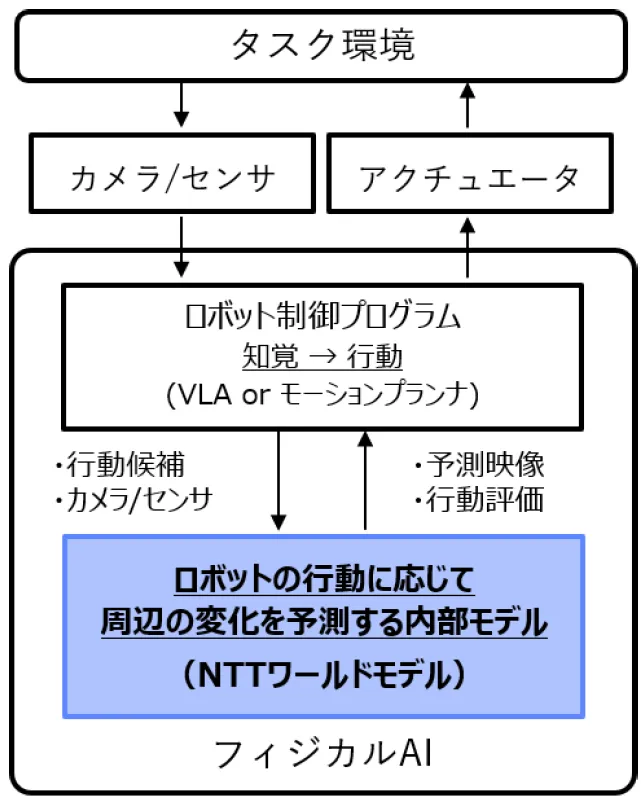
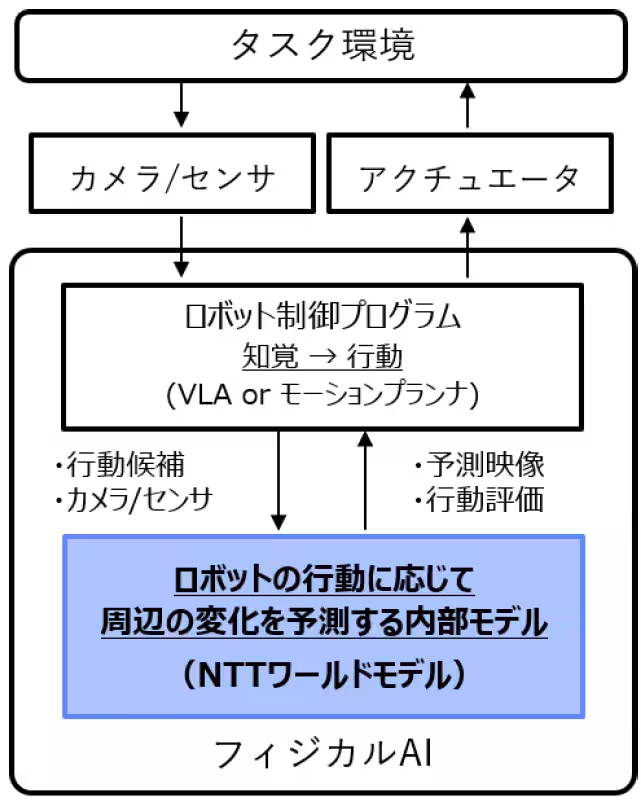
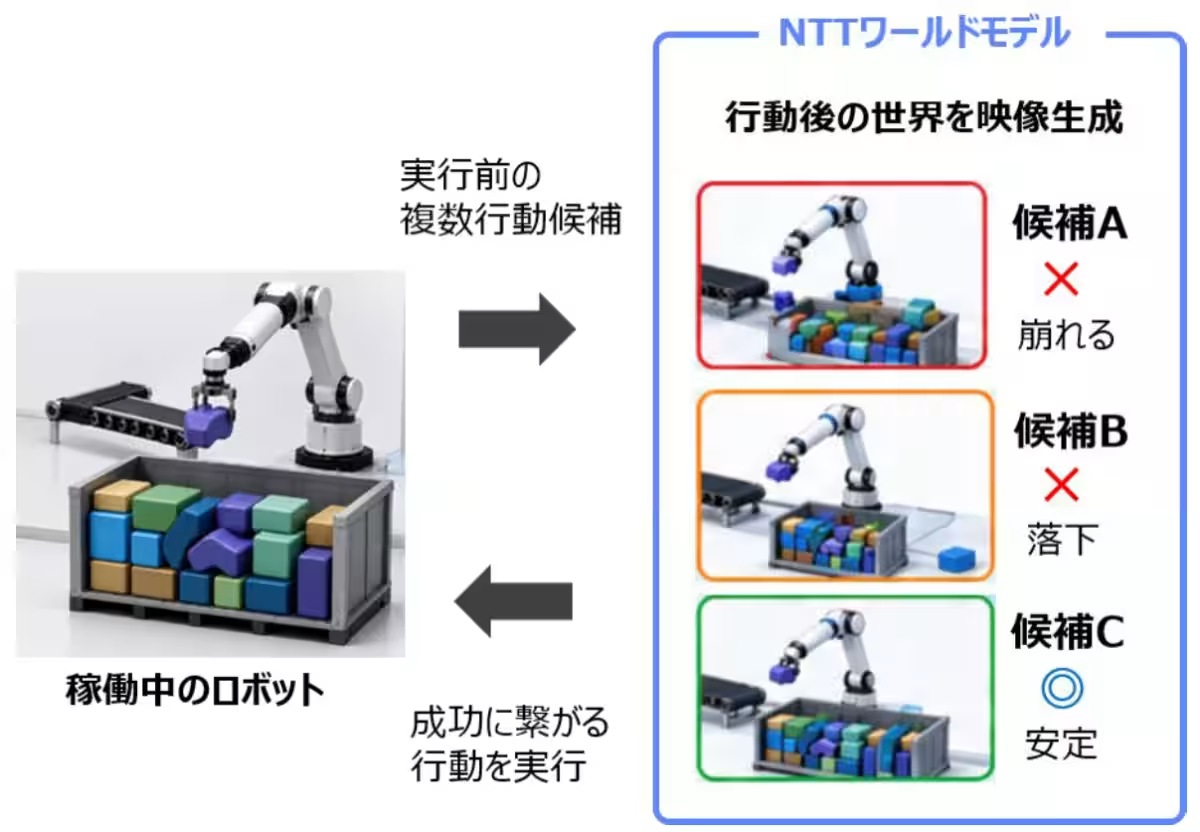
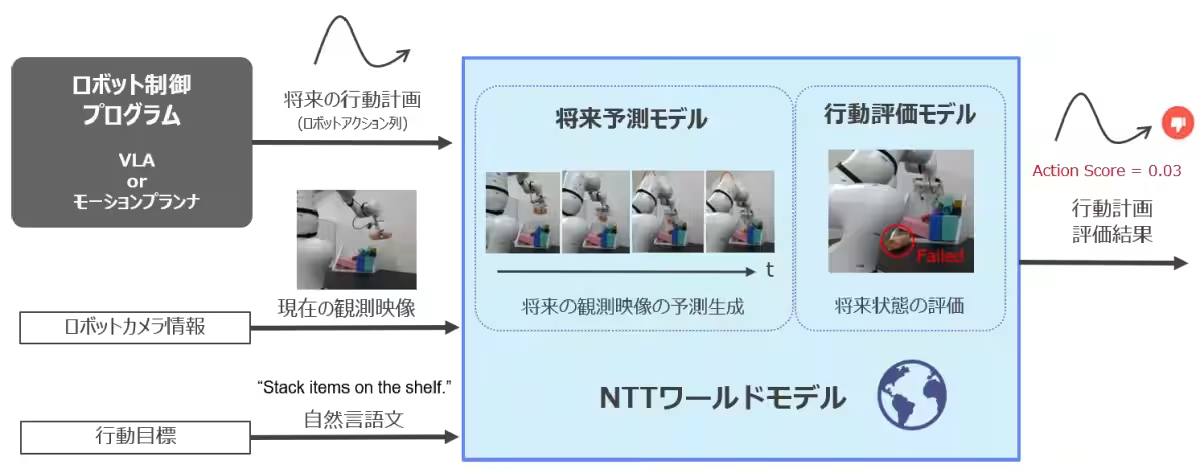
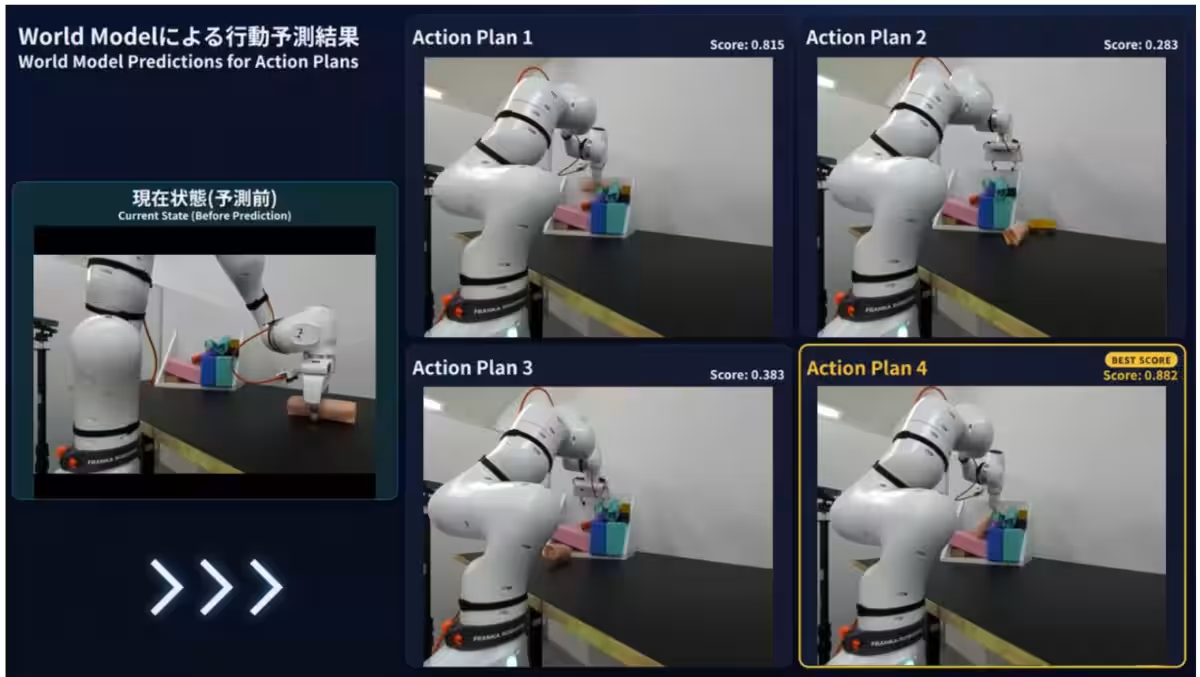
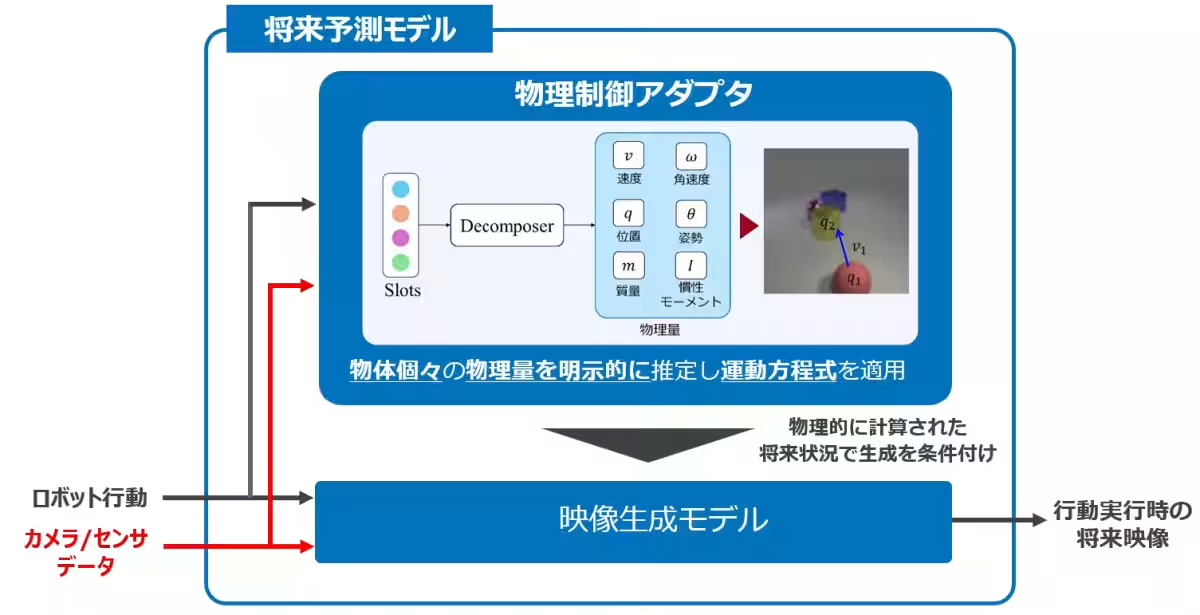
NTT株式会社は、自律的な判断と行動を可能にする新たなフィジカルAI技術を発表しました。この技術は、実際にロボットが動く前に、様々な行動の候補から荷崩れや落下のリスクを予測し、最適な行動を選択することを可能にします。具体的には、物体の重さや向き、移動速度といった物理的な情報を詳細に扱う「ワールドモデル」を用いています。
ワールドモデルの役割と利点
ワールドモデルは、機械が環境の状態を把握し、行動によって引き起こされる未来の変化を予測する仕組みです。本技術により、ロボットが複数の行動候補を比較した上で、最も成功する可能性が高い行動を選択できます。
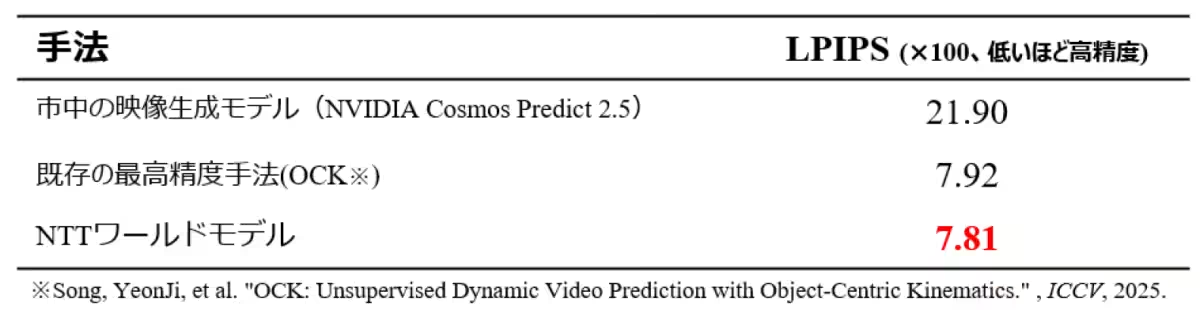
この技術の特筆すべき点は、従来の手法と比較して、荷物の積付けや荷降ろし作業において成功率が73.1%から92.3%に向上したことです。これは、特に形状や重量の異なる空港手荷物に対して、より高度な予測が可能であることを示しています。
「物理制御アダプタ」と映像生成モデルの統合
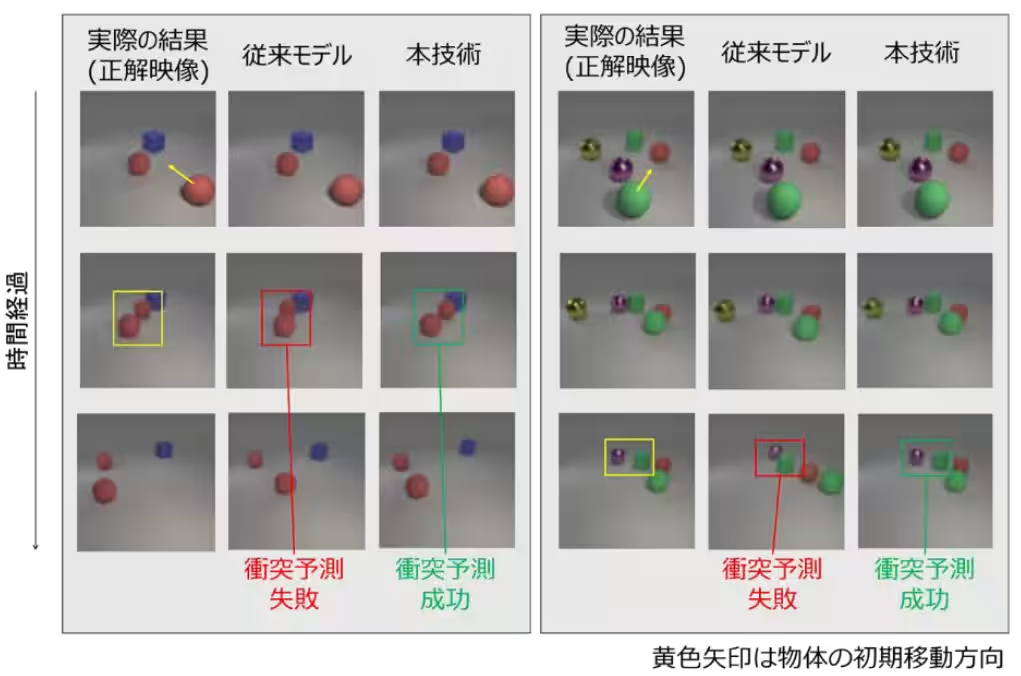
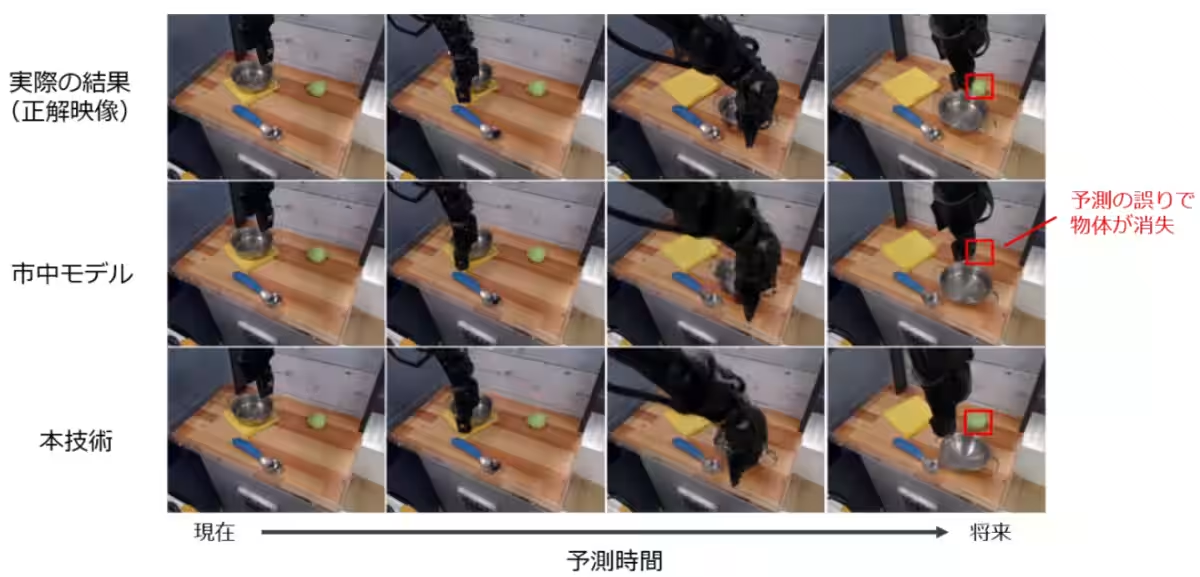
NTTは、独自開発の「物理制御アダプタ」を映像生成モデルに統合しました。これにより、荷崩れや物体の相互作用を高精度で予測することができます。この技術により、論理的に意味のある未来映像を生成し、ロボットの行動計画を事前に評価することができるのです。
この技術は単に高精度な予測を行うだけではなく、学習データの中に存在しない未知の状況にも対応可能であり、空港手荷物や宅配便の積込み作業といった実用的なシーンでも使用できる柔軟性を持っています。
今後の展望
NTTは今後、この技術を用いて株式会社Mujinと連携し、物流や倉庫、製造、建設、小売などの多様な分野においてフィジカルAIの実用化を進める予定です。特に、労働力不足が問題視される現場においては、省人化と生産性の向上を目指すことが期待されています。
本研究の成果は、2026年11月に開催される「NTT R&D FORUM 2026」で発表される予定であり、特にロボット技術の進化に興味を持つ人々から注目を集めています。
まとめ
NTTの新たなフィジカルAI技術は、ロボットが行動を起こす前に未来を予測する能力を持ち、これにより精度の高い行動選択が可能となります。この技術が普及することで、さまざまな業界において自律的な作業が進むことが期待され、ロボットのさらなる可能性を広げています。
会社情報
- 会社名
- NTT株式会社
- 住所
- 東京都千代田区大手町一丁目5番1号大手町ファーストスクエア イーストタワー
- 電話番号
トピックス(IT)
【記事の利用について】
タイトルと記事文章は、記事のあるページにリンクを張っていただければ、無料で利用できます。
※画像は、利用できませんのでご注意ください。
【リンクついて】
リンクフリーです。