


港湾安全支援プラットフォームの実現に向けた技術開発の推進
港湾安全支援プラットフォームの実現に向けた技術開発の推進
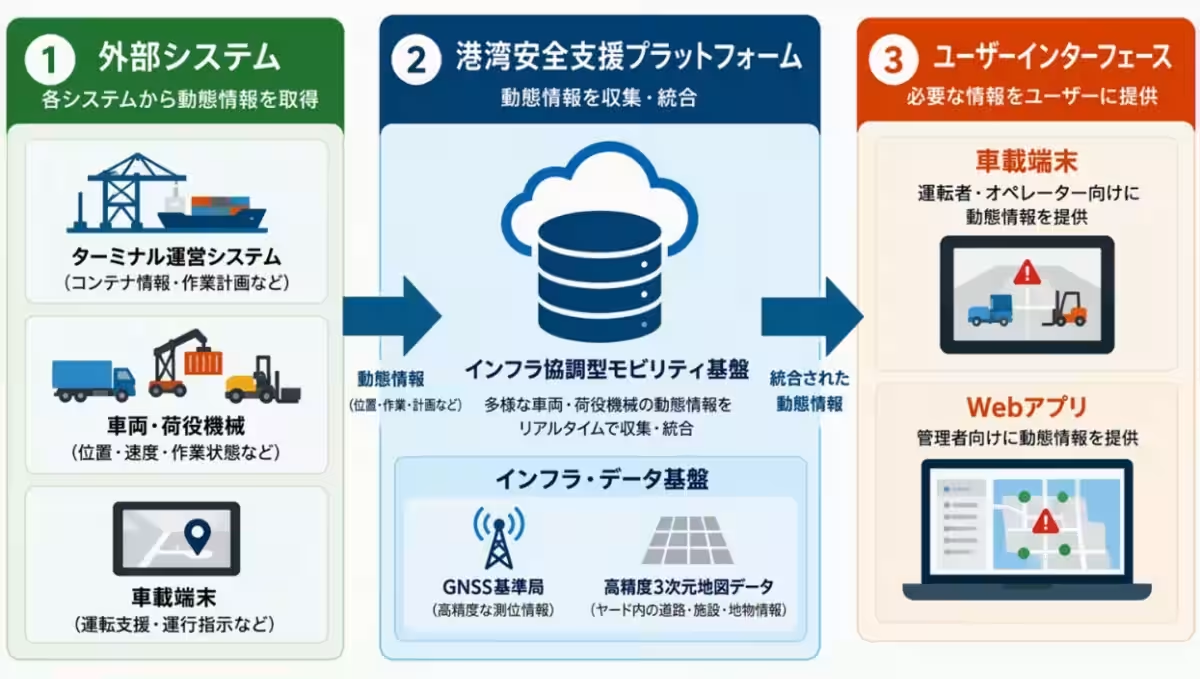
近年、港湾における安全で効率的な物流の確保は重要な課題となっている。特に、運転補助車両や荷役機器の導入が進む中、異なる機器が混在する環境においては、お互いの位置情報や動態データをリアルタイムで共有し、安全な運行を支援する基盤が求められている。これを受け、ダイナミックマッププラットフォーム株式会社は、苫小牧栗林運輸株式会社、株式会社マクニカと共同で「港湾安全支援プラットフォーム」を開発する。
プロジェクトの概要
ダイナミックマッププラットフォームと苫小牧栗林運輸、マクニカは、国土交通省が主催する「港湾技術開発制度」において、異なるタイプの車両や荷役機器同士の情報を統合する新たな技術を提案し、その提案が採択された。このプロジェクトは、苫小牧国際コンテナターミナルを実証フィールドとして、港内での運転補助車両、有人車両、荷役機器の位置情報をリアルタイムで収集・統合し、効率的かつ安全な港湾運用を支えることを目指している。
主な技術のポイント
- - 複数メーカーの異なる車両や荷役機器の動態情報(位置、速度、目的地)をリアルタイムで収集・統合するシステムを構築する。
- - 高精度3次元地図データを利用し、周囲の車両や荷役機器の状況を可視化し、事故のリスクを予測する。
- - 収集したデータを基に、車両や端末へ周辺情報や警告を配信し、安全運行の判断を支援する機能を実装する。
- - 特定の種類の車両や港湾に依存しないデータ連携を設計し、将来的には他の港湾や機器への展開が可能な基盤を目指す。
開発の背景
コンテナターミナルでは、運転補助車両や荷役機器等が同時に稼働しているが、各車両の情報はそれぞれ個別に管理されているため、全体像を把握するには限界があった。また、ターミナル内は死角が多く、車両同士の接近や交差において事故のリスクも存在する。このため、安全な港湾運営を実現するためには、統一された情報連携基盤の構築が急務である。
今後の展開
ダイナミックマッププラットフォームは、2026年度から2028年度にかけて段階的に技術開発を進め、2029年度以降の導入を目指している。具体的には、まず基盤技術の検証を行い、その後、技術実証を経て、最終的には実用版プラットフォームを用いたサービス実証へと進む予定である。
各社の役割
- - ダイナミックマッププラットフォーム:プロジェクト全体のマネジメント、高精度な3次元地図データの提供
- - 苫小牧栗林運輸:実証フィールドおよび実証車両の提供
- - マクニカ:運転補助車両向けの遠隔運行管理システム「everfleet」を提供
この共同プロジェクトは、多様な車両や機器が混在する港湾環境における効果的な情報連携と安全支援を検証することで、安全で効率的な物流インフラの実現に貢献することを目指している。
会社情報
- 会社名
- ダイナミックマッププラットフォーム株式会社
- 住所
- 東京都渋谷区渋谷2-12-4ネクストサイト渋谷ビル12階
- 電話番号
- 03-6459-3445
関連リンク
サードペディア百科事典: 北海道 苫小牧市 ダイナミックマッププラットフォーム 港湾安全支援プラットフォーム 苫小牧栗林運輸
トピックス(地域情報)
【記事の利用について】
タイトルと記事文章は、記事のあるページにリンクを張っていただければ、無料で利用できます。
※画像は、利用できませんのでご注意ください。
【リンクついて】
リンクフリーです。