


パーソルクロステクノロジーとUnseedがAIで建設機械の無人作業を実現へ
パーソルクロステクノロジーとUnseedの新たな挑戦
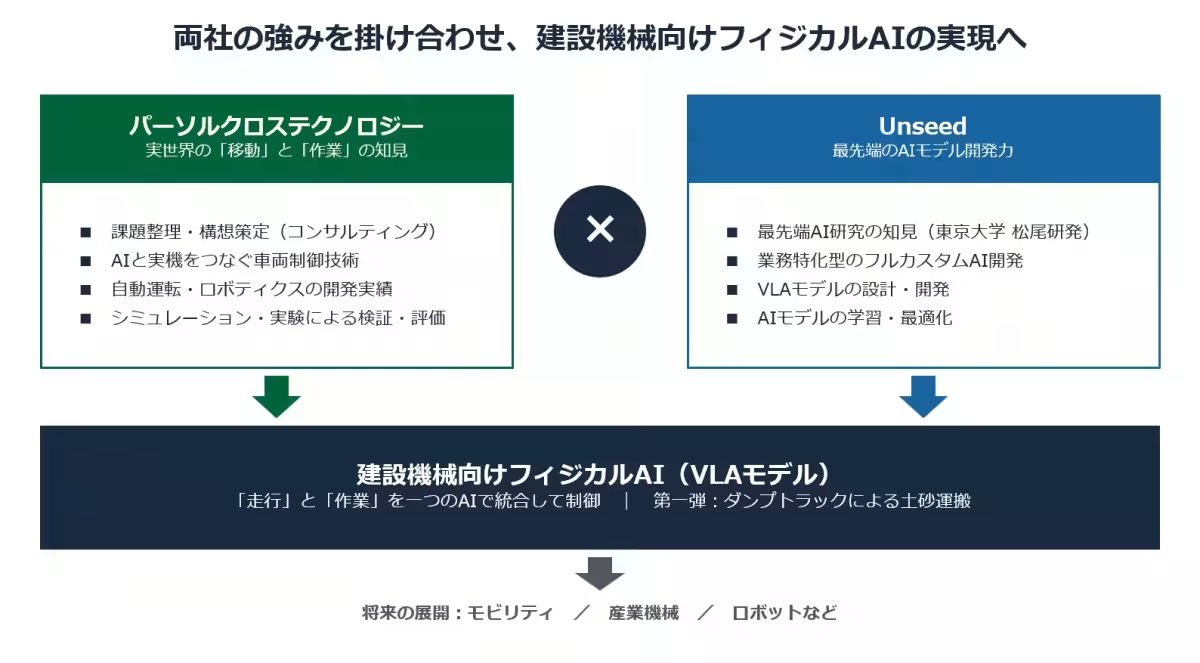
日本の建設業界が抱える深刻な人手不足。加えて、熟練技能者の減少が進む中、業界全体が生産性向上と省人化を求めています。そんなニーズに応える形で、パーソルクロステクノロジー株式会社と株式会社Unseedは、建設機械の「走行」と「作業」をAIで統合的に制御する研究に取り組み始めました。この共同研究では、特にダンプトラックを利用しての土砂運搬作業に焦点を当て、自動化の実現を目指しています。
背景
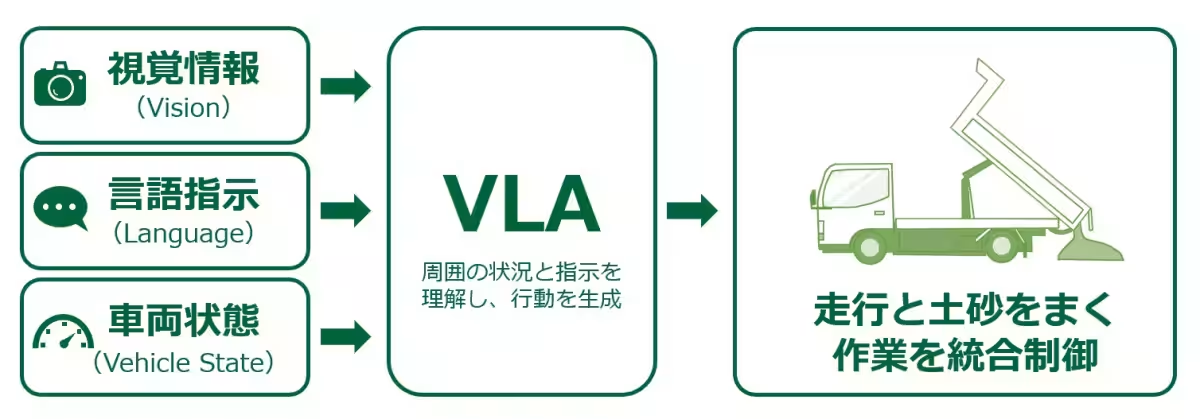
現在は、建設機械の自動化が進む一方で「走行」と「作業」が別々に制御されています。実のところ、現場では「走行しながら」や「対象物を認識しつつ掘削する」といった、両者を組み合わせた作業が多数存在します。こうした課題に対して、政府も進める「AIロボティクス戦略」が注目されており、特にVision-Language-Action(VLA)というアプローチが期待されています。これは、視覚情報と自然言語による指示をもとに、状況を把握し、その情報をもとに行動を生成するAI技術です。
共同研究の詳細
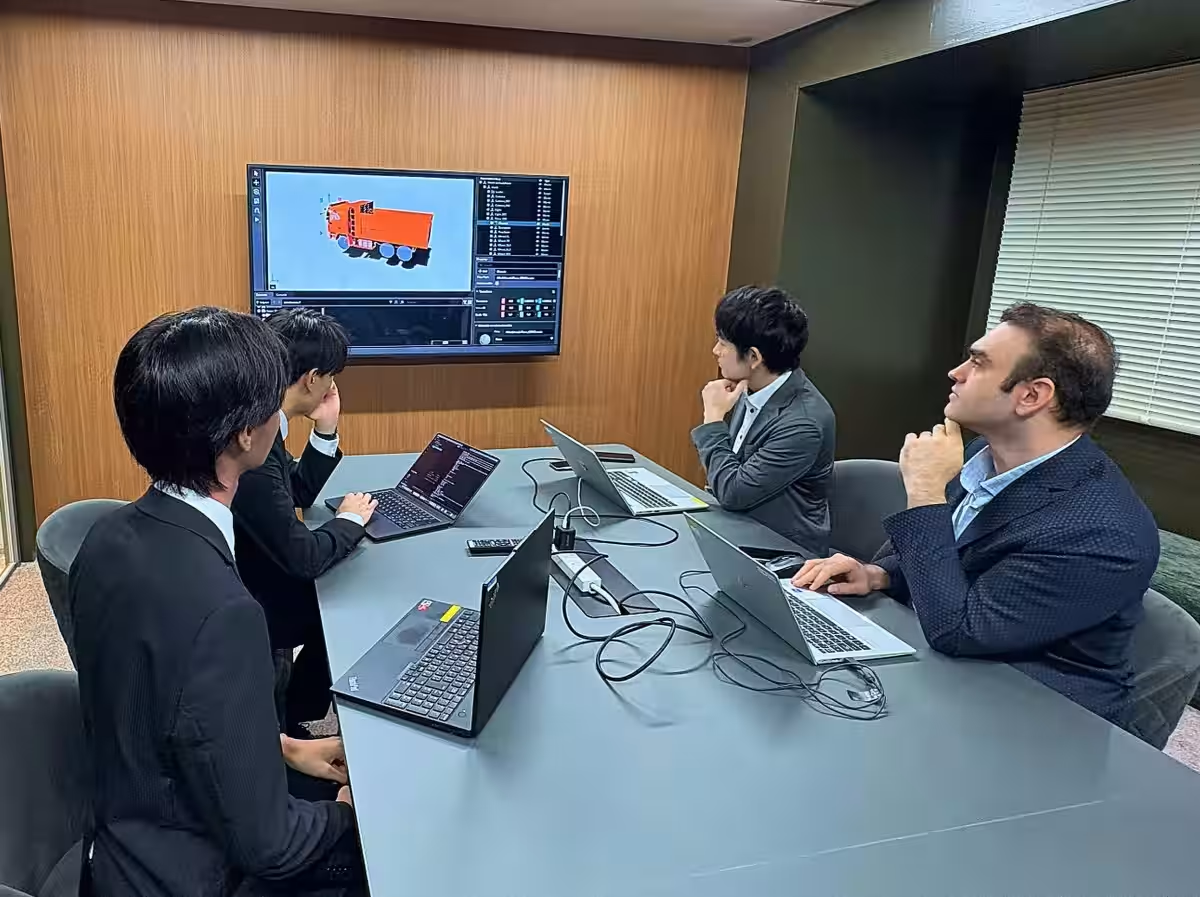
本研究では、シミュレーション環境を活用しながら、ダンプトラックによる自動化のユースケースを実施します。まず、ダンプトラックが特定の場所へ移動し、そこで土砂をまくといった作業の自動制御に取り組むことで、柔軟かつ高度な自律システムを構築する目標を掲げています。将来的には、自然言語での指示を理解し、適切な行動を生成するシステムへと進化させます。
両社が結集するのは、パーソルクロステクノロジーの持つ自動運転やロボティクスでの実績と、UnseedのAIモデルの開発力です。この組み合わせにより、特定の作業用途や車両に縛られない汎用性を持つVLA技術基盤の構築を目指しています。
目指す未来
この研究が進む中、シミュレーションだけでなく、実機での検証も含めた評価が重要なステップとして位置づけられています。また、今後は自動車や産業機械、ロボットなど、様々な分野での応用も視野に入れています。最終的には、こうした技術によって生産性の向上や社会課題の解決が期待されています。
企業の思い
UnseedのCEOである山邊璃久氏は、VLAの研究が複雑な現実世界での判断において重要な挑戦であるとの認識を示しています。また、パーソルクロステクノロジーの取締役執行役員の川畑輝郎氏は、今回の共同研究により移動と作業の両方の知見を活かした新たな技術基盤の構築を期待していると述べています。
両社の取り組みは、今後の産業に重要なインパクトを与えるものであり、AI技術の実装によって新たな価値が生まれることが期待されています。
会社情報
- 会社名
- パーソルクロステクノロジー株式会社
- 住所
- 東京都新宿区西新宿2-1-1新宿三井ビルディング51F
- 電話番号
- 03-6370-6840
トピックス(その他)
【記事の利用について】
タイトルと記事文章は、記事のあるページにリンクを張っていただければ、無料で利用できます。
※画像は、利用できませんのでご注意ください。
【リンクついて】
リンクフリーです。