


AIロボット協会が新たなロボット基盤モデル「AIRoA-0」を発表
AIロボット協会、ロボット基盤モデル「AIRoA-0」を公開
一般社団法人AIロボット協会(AIRoA)が、新しく開発したロボット基盤モデル「AIRoA-0(以下、A-0)」を発表しました。この新たなモデルは、データ収集デバイス「YUBI」を用いて人間の操作を学習させるために設計されています。特に、このモデルはデータ処理から事前学習・事後学習、さらには実機での動作生成を統合的に行うことが可能です。
学習データの収集と操作実行
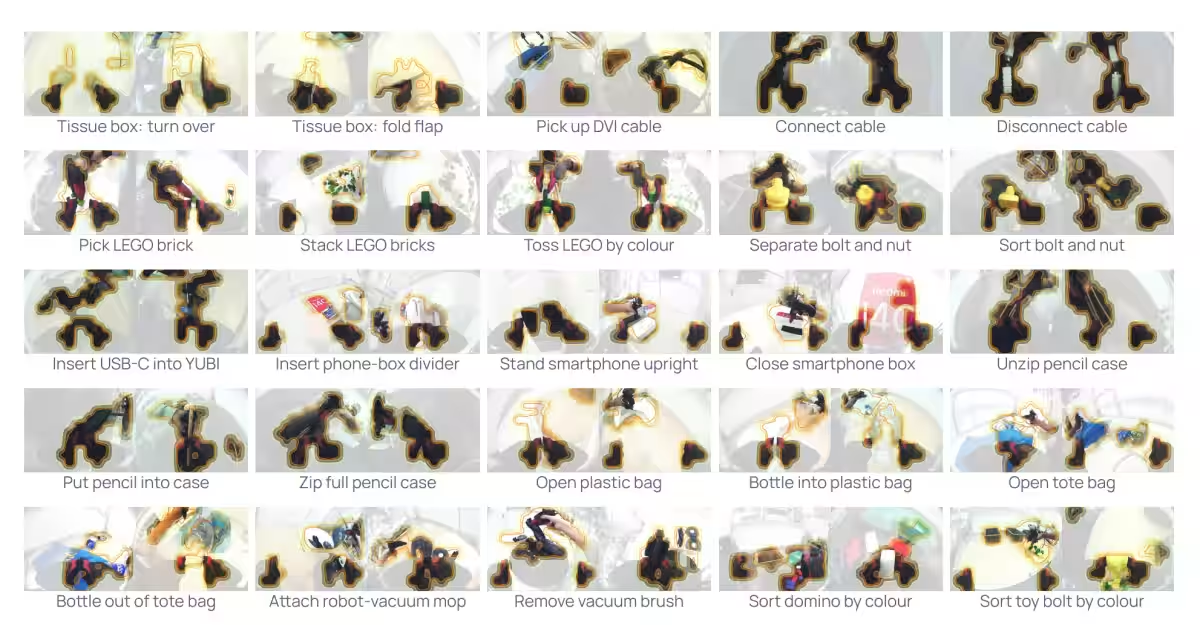
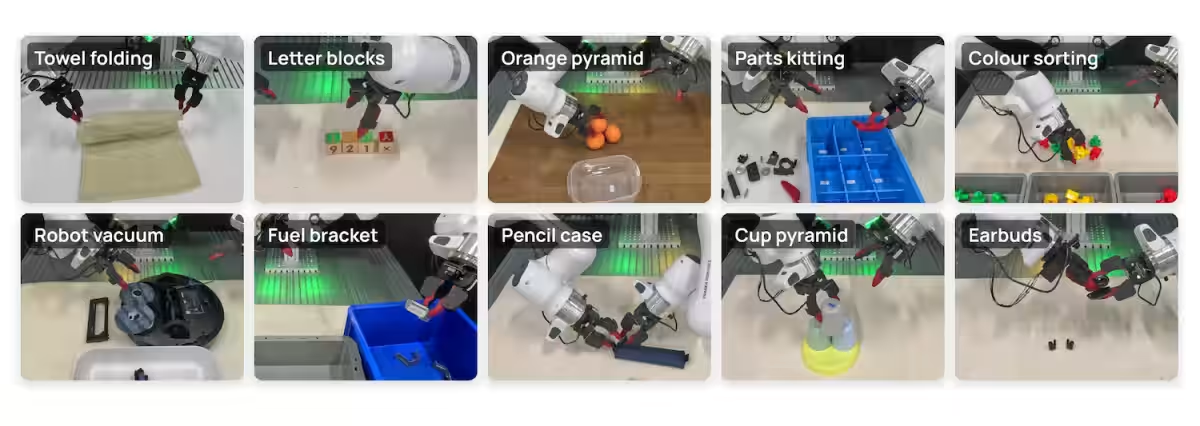
今回の研究では、環境が異なる場所での動作検証も行われ、細かな作業や双腕による作業(たとえばタオル畳みや部品の仕分け)を実行できる能力が確認されています。興味深い点として、作業中に人間が物の位置を変えてもロボットが適切に対応することができる点が挙げられ、異なるロボットタイプにおける動作検証も行われています。テストした10種類の作業の平均成功率は78%に達しました。
AIRoAの意義と研究の背景
このプロジェクトは経済産業省とNEDOによる委託事業の一環として進行され、ロボットの学習に必要な豊富なデータの収集・活用が進められています。AIRoAは、ロボットを使わずに人間が自由な場所で操作データを記録できる方法を採用し、このアプローチがロボット学習のさらなる拡大につながると期待しています。
YUBIは、人が操作する際の映像や動作を記録できるデバイスで、事前学習に必要なデータの収集には過去に収集された16,151時間のデータが活用されました。このように、従来にはなかった新しい学習方法論が打ち出されています。
モデルの重要な特徴
A-0は、細かな操作や複雑な作業を実行できる能力を持ちます。たとえば、与えられた指示に基づいて、小さな部品を区画に仕分けたり、ペンを収納する際のファスナーを操作するといったタスクを行うことができます。特に、部品の色別仕分けでは、作業途中でポジションが変更された場合でも柔軟に対応することができました。
YUBIが搭載されることで、同じ知識を異なるロボットで再利用することも可能なため、新たなロボットの購入に対するハードルを下げる効果が期待されます。すでにFranka、TX-G2、OpenArm、URの4機種で動作確認が行われています。
公開されるデータと今後の展望
AIRoAは、研究者や開発者がより良く使用できるように、事前学習済み・事後学習済みモデルの重み、YUBIを用いたデータ収集のためのコードなど、多くの情報を公開しました。これにより、ユーザーは自身のニーズに合わせてモデルをカスタマイズしていけるでしょう。
また、現在収集したデータセットの公開準備も進められています。AIRoAは、その成果を通じて得られるフィードバックを今後の開発に生かし、さらなる進化を目指しています。
イベントでの紹介予定
2026年11月9日から12日にかけて開催される米国オースティンのロボット学習に関する国際会議(CoRL 2026)では、AIRoAの成果と関連する取り組みも紹介する予定です。これにより、更に多くの人々にこの新しいロボット技術の重要性を広めていく計画です。
御社の詳細については、AIRoAの公式ウェブサイトをチェックしてください。詳細や最新情報は、公式サイト(AIRoA公式サイト)でご確認いただけます。
会社情報
- 会社名
- 一般社団法人AIロボット協会
- 住所
- 東京都大田区平和島6丁目1番1号
- 電話番号
- 050-1726-0970
トピックス(IT)
【記事の利用について】
タイトルと記事文章は、記事のあるページにリンクを張っていただければ、無料で利用できます。
※画像は、利用できませんのでご注意ください。
【リンクついて】
リンクフリーです。